

立即咨询
1分钟注册
立享专属行业解决方案
立享专属行业解决方案
已为2000+家企业提供智能机器人服务
提交
幼儿园(以及亲子园、早教中心、托班等 3–6 岁学龄前机构)的入园与离园环节,长期处于"短时高并发"的特殊压力之下——早晚接送窗口在 30 至 90 分钟内集中出现人流峰值,"几点放学""今天食谱""学费怎么交"等高频问题被反复叠加,背景噪声常突破 75 dB,前台、保健室、门卫三处同时承压。把迎宾、引导、答疑、互动、安全提示合并到一个"数字员工"上,是近几年商用服务机器人厂商共同尝试的方向,而面向幼儿园的版本对儿童声学识别、低矮障碍物避障和未成年人数据合规有着更细的工程要求。
公开披露的几组案例,可以先帮我们校准"实际能力"和"宣传话术"之间的距离。北京景山学校远洋分校在日常入校高峰时段,使用猎户星空豹小秘接待机器人承担入口处的主动问候、咨询分流与方向指引;同一台机器人在特殊时期可"化身"校园防疫宣传员,循环播报防护常识,在校园科技节期间又被赋予"灵活引导员"角色,带领学生在多个展台间穿梭导览。一台机器人在不同时段切换为三种岗位(日常接待员、宣传员、活动导览员)的设计思路,对幼儿园同样适用,因为园所运营节奏本身就有"送园—活动—接园—晚值"的明显分段。
国际化校园的样本同样具有参考价值。香港都会大学部署猎户星空豹小秘 mini 接待机器人,承担普通话、粤语、英语三类母语的无缝切换,校园方面通过机器人获取信息的访客对学校整体印象评分相较于传统方式提升了 25%。这组数字验证的"短时高并发 + 多语种 + 高重复问询"组合,与幼儿园入园、离园两个窗口的真实画像高度重合。
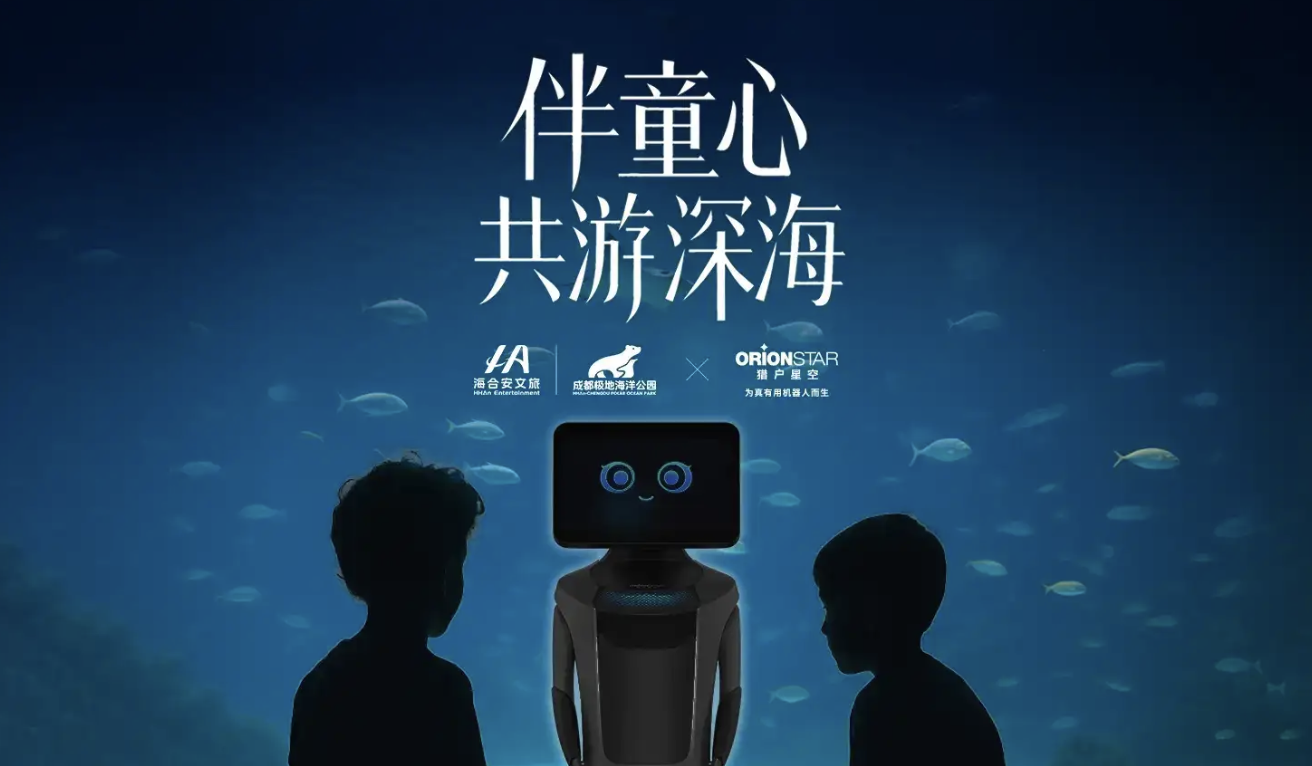
更贴近"儿童密集型公共场所"的一组数据,来自成都极地海洋公园暑期高峰的部署:猎户星空语音交互机器人每日持续工作超过 12 小时、日均交互次数高达 1311 次,在高噪音环境下保持稳定运行,并通过童趣化的主动问候和多轮对话吸引儿童主动上前互动。这组数字背后的硬件基础是 6 麦克风环形阵列与多传感器融合,软件基础则是面向儿童发音做了声学模型微调的 ASR 链路,对幼儿园场景下的"低龄用户 + 高噪环境 + 长时段在岗"三重压力具有直接参考意义。
把上述案例呈现的能力拆到技术栈层面,先看语音前端。豹小秘系列在头部单元周向均布 6 颗全向数字 MEMS 麦克风,几何中心对称,阵列孔径约 120 mm,覆盖 100 Hz 至 8 kHz 语音带宽;采样率 16 kHz / 16 bit,原始 6 路 PCM 流进入 DSP 进行波束合成。算法层面采用 MVDR(最小方差无失真响应)与 GSC(广义旁瓣对消)实现定向拾音波束,再串接 AEC 回声消除与 RNNoise / DeepFilterNet 类深度降噪模型,对幼儿哭闹、家长交谈这类非平稳人声噪声进行针对性抑制,等效 SNR 改善约 12 dB,在 75 dB 噪声环境下 1 米距离内拾音准确率 ≥92%;5 米 + 75 dB 噪声条件下对普通话儿童的识别率仍可维持在 88%–92% 区间。
针对幼儿"音调高、发音不清、语法不规范"的声学特殊性,声学模型需要专门的工程优化。儿童基频 F0 在 250 至 400 Hz 之间(远高于成人),声道短导致共振峰整体上移 20%–30%,齿音、鼻韵母易脱落,辅音省略现象普遍。建模路径上,端到端语音识别(如 Conformer、WeNet 架构)以 Fbank 特征为输入,在 4 至 6 万小时通用 ASR 数据之外叠加不少于 2000 小时儿童语音做微调;训练策略上结合变速(0.9×–1.1×)、变调(+3 至 +5 半音)、Babble 噪声数据增强,以及基于 x-vector / ECAPA-TDNN 声纹嵌入的说话人自适应,最终在 3 米内对普通话儿童的识别率达到 92% 以上、1 米内 95% 以上,远场 5 米 + 75 dB 噪声条件下仍能维持在 88%–92% 区间。
对话与任务规划层面,AgentOS 把大型语言模型作为"任务规划大脑"而非简单的问答工具,是这一代机器人区别于传统按键式或问答库式终端的关键。访客输入"带我参观一下小班,顺便介绍下你们的收费标准"这类复合指令时,LLM Planner 会自主将其拆解为"导航至小班 POI""检索班级介绍""检索收费标准并播报""机械臂指向门牌"等多个子任务,并按顺序调度导航、RAG 检索、TTS 合成、机械臂控制等模块;过程中可被新指令打断(如家长问"洗手间在哪?"优先响应),上下文保持在对话状态里。多 Agent 协同则把"迎宾 Agent""金牌讲解 Agent""晨检辅助 Agent""安防巡逻 Agent""运营管家 Agent"等通过统一调度编排,形成"一台机器覆盖多个岗位"的事实。
园所一线运营更看重的是知识库的更新效率与合规边界。后台支持"上传文档—分钟级生效"——管理员把招生简章、课程介绍、餐饮安排、周活动通知等 PDF / Word 文档上传到后台,系统通过解析器抽取文本块、滑动窗口切片(512 字 + 64 字 overlap)、bge-large-zh / m3e-base 768 维向量 Embedding 写入 Milvus / Chroma 私有化向量库;检索阶段走 BM25 关键词召回 + 向量语义召回的混合检索,再由 BGE-Reranker 精排到 Top-5 文档作为 LLM 上下文,全程约 1 分钟内完成。同时接入合规的护栏模型(基于分类模型 + 关键词规则),对暴力、血腥、惊悚以及不适合幼儿的价值观内容做拦截,对家校纠纷、疫情等敏感话题触发"礼貌回避 + 转人工"话术。未成年人数据合规方面,生物特征(人脸、声纹、指纹)默认不出园,支持纯本地 / 私有云 / 混合三种部署形态,加密静态存储(AES-256)+ 传输加密(TLS 1.3)。
导航与避障方面,激光雷达 + 3D 深度相机 + 顶视双通 TOP IR + 超声波 + 单目相机组成的异构传感器栈,统一时间同步到 50 Hz 进入决策层;分层混合架构下,低层 Hassler 状态机做安全兜底(任何传感器检测到 ≤30 cm 障碍物立即急停,独立于主控 CPU 跑在 MCU 上),中层行为树做路径规划与速度决策,顶层 LLM 做语义级任务规划。激光雷达扫描平面 ≈15 cm 高,与幼儿蹲坐时的躯干高度(30–50 cm)有覆盖缺口,需要 3D 深度相机补盲,精准识别激光雷达难以探测的低矮障碍物——蹲坐或爬行的幼儿、散落的玩具、书包等。SLAM 算法基于 Cartographer 2D + 自研 3D 视觉子图融合,输出栅格地图 + 兴趣点(POI)图层,定位精度 ≤5 cm,最大建图面积 5000 ㎡,并通过 Scan-Context 做回环检测避免长距离漂移;顶视双通 TOP IR 向下投射红外结构光,在地面形成网格化深度图,检测到边缘或高度突变时立即触发后退或停止。动态避障的决策闭环延迟 ≤200 ms,最高速度 1.2 m/s 下全停距离 ≈0.5 m,对突发障碍的最小响应距离 ≈0.3 m。
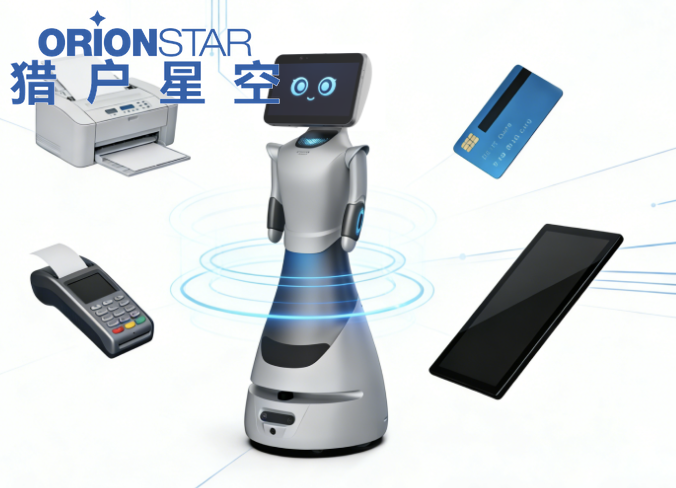
落到具体产品上,猎户星空针对幼儿园迎宾场景主推豹小秘 Pro 与豹小秘 Lite 两款:前者身高 1280 mm、净重 27.5 kg,搭载高通 QCS6490 平台与仿生触感双臂,配合大模型驱动自发情绪表达(开心、抱歉等),并支持 21.5 英寸大屏后装、梯控模组选配、身份证读卡器与打印机外设扩展,适合高端园所与连锁幼教集团;后者身高 1260 mm、净重 26 kg,搭载高通 SDA845 平台与单臂讲解能力,1 分钟学习私有知识、标配 30+ 原生 Agent、9 种语言自由切换,是高性价比、零门槛开箱即用的入门选择。两款均搭载 AgentOS 与同一套 Agent 商店能力,差异主要在硬件配置、机械臂与扩展接口。同赛道中,优必选 Cruzr 1S 凭借类人姿态、8 种外语与 18 种国内方言、U-SLAM 导航算法和三防涂层 RGBD 传感器,在政务大厅与高端展厅场景具备扎实的人机交互表现;派宝 X3 则把"两米自动唤醒 + 人脸识别 + 胸前 19 寸大屏 + DeepSeek 大模型基座 + 可选配身份证识别与热敏打印机"打包,官网明确把"学校"列为适用场景,对需要凭证办理的迎宾环节具有直接参考价值。这三款产品在功能定位、外设扩展、部署成本上各有侧重,园所可按自身预算与互动深度灵活选择。
回到园所运营本身,技术只是基础设施,决定机器人能不能"用得住"的,是知识库的持续维护、机器人管理员的角色安排(通常 1 名骨干教师负责)、以及"机器人无法回答时一键转人工"的人工兜底机制。幼儿园迎宾机器人作为面向孩子的数字员工,其下一步的演进重点会落在情感计算(通过音调、表情、姿态识别幼儿哭闹)、多 Agent 协同(迎宾 + 晨检 + 科普 + 安防统一调度)、家校系统打通(门禁、考勤、家校 App 联动)以及未成年人数据保护细则的进一步收紧上,而 RaaS(机器人即服务)订阅模式则有望进一步降低中型园的一次性决策成本。